Interesse?

Mr. Tree

Well-known member
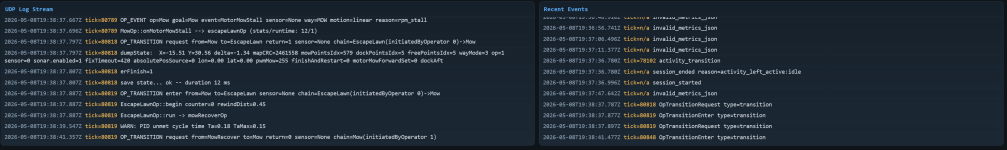
Ich werde dieses Jahr noch ein heftig gevibecodedes Sunray für den alten Ardumower vorstelle, vrsl. auch für Alfred und die owlPlattform. Mal sehen wie weit ich durchziehe. Neben dem UDP esp32 interface hab ich auch ein tool für python, das schon konfigurationen zum Mäher sendet ohne Flashen zu müssen und spezielle op´s auslösen kann und mehr... z.b gibt´s kinematische autokalibration, sensor synchronisierung, obstacle kalibrierungs-referenzobjekt positionierung und nicht ausgebaute obstacle kalibrierung an diesem Objekt. Neben diverser neuer Funktionen wie powerLimiter und tractionControl. Zum Python scipt: Darin ist die normale serial konsole und ne menge metrics, dann noch ein "echter GPS pfad". Da will ich noch farbigen pfad für GPS acc und WLAN qualität umsetzen. Spraycanmäßig würde ich mir vorstellen.... Script speichert automatisch Mähsessions in 2 kategorien, Ereignisse und den log. Die Frequenz der Datenübermittlung und welche Daten kann OTA verändert werden. Gibt´s intreressierte?
Grüße, Mr. Tree
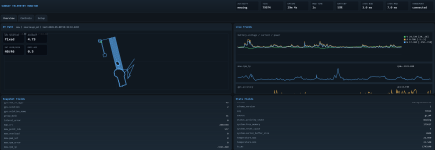
Screenshot 2026-05-08 at 21-38-18 Moonray Telemetry Monitor.png
Screenshot 2026-05-08 at 21-38-48 Moonray Telemetry Monitor.png
 
Ich hätte wie immer großes Interesse an deiner Version! Fahre ja aktuell auch mit deiner gemoddeten Version auf meinem Smartmow-mower und finde sie richtig klasse! Deutlich smoother und schneller als die Original Version ☺️👌🏻
 
meine Aufmerksamkeit und die meiner Mäher hast Du auch :cool:
Wird das ein neuer Fork von Sunray oder von Deinen bisherigen Mods werden, die Du ja eh schon brauchbar erweitert hast?
 
*handheb*

Ich bin ebenfalls stark interessiert und experimentierfreudig. ;)

Gerade als Besitzer eines alten Ardumower wäre ein Betrieb ohne die Mod Sunray und CaSSAndRA undenkbar. (y)
 
Ich schliesse mich den Vorrednern an. Habe Ardu und Alfred
und speziell dem Alfred bei der "Arbeit" zuzusehen, ist mir ein Graus.
Ich höre raus, ich kann von Dir eine flottere Version verwenden.
Darauf komme ich gern zurück!
 
@Wolfgang Dümchen , ich hatte letztens ein summary geschrieben bzgl. ob sich der Kauf von Alfred noch lohnt. Dort habe ich meine Meinung zum Mäherdesign hervorgehoben, und physischen Änderungen für Alfred. Diese Änderungen die DIY Möglich sind würden Alfred wirklich tauglich machen, jedenfalls meine Analyse und teils auch Feld getestet. Du kannst dann zb. meinen älteren Versuch probieren Alfred "feldzudebuggen" ... die darin geendet ist das er schon wesentlich besser funktioniert. Ich habe mich aber nicht sehr lange damit beschäftigt und meine prio hardware ist zur Zeit noch der Ardumower. Ich werde aber demnächst hoffentlich die owl Plattform verwenden. Das Alfred chassis ist quasi kompatibel und als basis ok, trotzdem muss dem Mäher design auf die Sprünge geholfen werden. Lange Rede kurzer Sinn: Ich bin mir nicht ganz sicher was ich alles gepostet habe bzgl. Alfred, aber vllt findest du die nötigen Info´s oder sprichst noch andere an und probierst die alternative (alte) Firmware bis zu einem späteren Zeitpunkt aus. Allerdings muss nicht nur sunray compiliert werden, sondern auch der STM geflasht werden. Das kann aber alles ohne physische verbindunng über die scripte von Alex erfolgen. Warum habe ich das alles so geschrieben: Ich kann deiner Aussage "Habe Ardu und Alfred und speziell dem Alfred bei der "Arbeit" zuzusehen, ist mir ein Graus." absolut folgen :X :D
 
Zuletzt bearbeitet:
@Mr.Tree ,
Ich habe Deine GIT SunrayModdingSpielwiese gefunden.
Ich sollte also wohl diese Version vom 5. Juni 2025 , .322 einsetzen?
Kann ich beim bananaPi bleiben?
Wäre mir lieb, um nicht zu grosse Baustellen zu eröffnen.
Ich hätte aber einen Pi4 auch zur Hand, wenn sich das besser macht.
Mein Alfred ist z.Z. total Standard, Version "1.0.324" und per HTTP mit Cassandra gesteuert.
Toll wäre natürlich, wenn Du mich remote unterstützen könntest.
Der Rasen wächst ziemlich flott zur Zeit.
 
Hach du je.. ja.. diese Version ist glaube auf meinem Alfred drauf... Den ich aber nicht zum perimeter schicke. Da muss auch der stm geflasht werden. Im Alfred ist aber auch der bananapi. Das wird funktionieren, aber ich fürchte du musst dich selbst einarbeiten. Du fängst am besten an, die standard fw für Alfred zu kompilieren und zu installieren. Dann den stm Flaschen mit den Anleitungen von Alex. Also alles .sh Scripte. Wenn du die dann sicher bist wie alles funktioniert, flasht/installierst du die Mod fw/stm. In dem stadium kannst du dann jederzeit den Originalzustand wieder herstellen. @KadaverJoe , möglicherweise hast du einen tip. Ich helfe generell auf jeden Fall bei problemen, kann zur Zeit aber leider nicht remote "dabei" sein. Es gibt aber Tools die dir dein Leben einfacher machen. Zn snippets im terminus zum Verbindungsherstellen, Flashen, konfigurieren... Compulieren, installieren, reinschieben auf den Pi etc.
 
Zuletzt bearbeitet:
also interresse besteht meinerseits ebenfalls. ich hätte dann auch gern mal noch eine Frage: sunray läuft bei mir aktuell auf dem m4. und ich fahre einen pi 5 mit cassandra spazieren. sunray läuft ja auch auf dem pi, aber leider fehlt mir der überblick über die hardwarekonstellationen dafür.

Gibt es möglichkeiten, das mainboard 1.4 weiter zu nutzen und den Raspberry pi besser einzusetzen? und wenn ja, welche? mich reizt halt die Kameraanbindung mit rasenerkennung aber das smartmow-board für 295€ finde ich ehrlich gesagt preislich unattraktiv (vorsichtig ausgedrückt).

falls das zu sehr off-topic ist, kann ich gern einen eigenen Thread dafür erstellen.
 
Du Kannst auch Sunray auf dem PI5 laufen lassen - als Firmware auf dem M4 nimmst du dann die Alfred-Firmware (die läuft auf jedem Arduino) und passt die Pins an das Mainboard 1.4 an (Pins stehen im Sunray Code) - die Alfred-Firmware findest Du hier:
Und in der Sunray-Config wählst Du dann Alfred als Plattform :) - Die Kommunikation läuft dann wie beim Alfred über USB/Serial. Dann wird Dein M4 (Arduino) nur ferngesteuert vom PI (so wie das beim Alfred passiert) und Du hast mehr Möglichkeiten (Kamera, KI etc.):
Alfred (Arduino Firmware) <--(USB/Serial)--> Sunray (Pi)
Wenn Du nichts mit Programmieren zu tun haben willst nimmst Du ChatGPT/Codex o.ä. :) (die ändert Dir die Alfred-Firmware passend anhand meiner Beschreibung und fügt ggf. auch noch IMU-Code hinzu so dass Du diese am M4 weiter nutzen kannst...). Die Lösung ist nichts was "out-of-the-box" zum Herunterladen verfügbar wäre aber machbar ist das alles (mit KI-Unterstützung allemal...). Das wäre eine schöne Lösung wenn alte Ardumower-Hardware mit neuer Linux-Software (ohne weitere Investitionen) ans Laufen gebracht werden soll.
Alternativ könntest Du auch den PI mit Kamera für die Rasenauswertung nehmen und dann das Ergebnis zum M4 schicken...
 
Zuletzt bearbeitet:
das klingt ja erstmal super! und ehrlich gesagt habe ich wegen genau den von dir genannten Möglichkeiten diesen Gedanken gefasst. Der Plan ist eine Kamera für die Erkennung Rasen/ Kein Rasen und Hinderniserkennung. wird das wiki eigentlich noch gepflegt ein Tutorial für die rasenekennungs-kamera oder den umbau von klassisch arduino sunray auf das linux-sunray wären echt cool. Ich muss doch dann sicherlich rtk und imu an den pi anschließen, oder? Kommunikation über usb steht ja schon, aber ich stehe ehrlich gesagt auf dem schlauch bezüglich der anbindung der komponenten. Nicht zuletzt, weil ich mich mit dem alfred nicht wirklich auskenne. gibt es zum alfred einen schaltplan/ Verdrahtungsplan? denn auch solche feinheiten wie spannungs- und stromüberwachung sind zum einrichten. vielleicht ergibt sich das ein oder andere, wenn ich mich durch die firmware wühle, aber ich finde es immer unglaublich schwer, Programme von anderen zu analysieren. dafür reichen meine Kenntnisse nicht wirklich aus. Chatty ist halt auch nur solange hilfreich, wie ich seine arbeit nachvollziehen kann.
 
ok, also chatty sagt, dass am m4 das abgefragt und für sunray bereitgestellt wird:
  • Batteriespannung
  • Ladespannung
  • Ladestrom
  • Lift
  • Bumper
  • Regen
  • Motorüberlast
  • Mähstrom
  • linker Motorstrom
  • rechter Motorstrom
  • Akkutemperatur
der rest muss also an den pi: rtk über usb, imu über i2c (ist das so richtig?)

eine sache ist mir eben noch aufgefallen: wenn ich sunray und cassandra auf demselben pi5 laufen lasse, wie kommunizieren die dann miteinander - http und die localhost ip?
 
Zuletzt bearbeitet:
IMU wird ebenfalls (über I2C) am m4 abgefragt und dort ein relativer Yaw-Winkel (zum Einschalt-Yaw-Winkel) ermittelt - alle Daten (also auch RTK, IMU etc.) würde ich einfach über USB zum PI schicken lassen (chatty sollte das hinbekommen ;-) ). Zu Cassandra meint chatty folgendes :) :

Die Kommunikation zwischen der Server-Anwendung (CaSSAndRA) und der Sunray-Firmware (auf dem Mower) findet über drei verschiedene Protokoll-Schnittstellen statt: [1, 2, 3]
  • HTTP: Klassische Anfragen über HTTP-POST-Requests.
  • MQTT: Ein leichtgewichtiges Netzwerkprotokoll zur Übertragung von Telemetriedaten.
  • UART: Eine serielle Hardware-Schnittstelle zur direkten Kabelverbindung. [1, 2]
 
Zuletzt bearbeitet:
also aktuell bin ich so weit, dass sunray auf dem pi5 läuft, rtk wird erkannt und die imu wird erwartet die muss ich noch auf den i2c des pi5 umklemmen, das sollte aber kein großes problem darstellen. chatgpt treibt mich gerade in den wahnsinn: erst soll die rm18.ino 10000 zeilen lang sein, dann will er wieder sunray auf den m4 machen, dann sagt er mir, dass in die rm18.ino noch anpassungen für gemessene spannungen, motorstrom und odometrie machen muss. letzteres könnte tatsächlich relevant sein. nachdem chatty nur noch grütze fabriziert, bin ich drauf und dran, die pins alle händisch zu ändern. die motortreiber werden auf dem pi in der config.h definiert, nicht in der rm18.ino, richtig? muss ich spannungen und ströme in der rm18.ino berechnen lassen oder in der rm18.ino?
 
Oben