Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Du solltest ein Upgrade durchführen oder einen alternativen Browser verwenden.
Software-Modellierung, UML-Klassendiagramme usw.
- Ersteller cadaver
- Erstellt am
@Stephan: bei der SVN-Version geht das IMU-Modul, die Kompaßkalibrierung muss aber noch überarbeitet werden. Der Kompaß könnte also falsche Werte lierfern (IMU Yaw/Kurs falsch). Zum exakten Geradeausfahren ist ein korrekter Kompaß aber nicht notwendig (es wird einfach der falsche Kurs gehalten). Nur für's spätere Bahnen mähen wäre ein exakter Kompaß erforderlich (damit der Umkehrkurs stimmt).
Geradeausfahren muss noch getestet werden...
Das GPS-Modul gehört an TX3/RX3 (also den Serial Port3). Werde ich noch im Code dokumentieren.
Geradeausfahren muss noch getestet werden...
Das GPS-Modul gehört an TX3/RX3 (also den Serial Port3). Werde ich noch im Code dokumentieren.
helldriver
Member
Super,
vielen Dank für eure Infos.
Ich werde das, wenn das Wetter es erlaubt, morgen Abend mal testen und berichten.
Gruß
Stephan
vielen Dank für eure Infos.
Ich werde das, wenn das Wetter es erlaubt, morgen Abend mal testen und berichten.
Gruß
Stephan
helldriver
Member
So ich habe heute mal den Ardumower etwas umgebaut und die r103 aufgespielt.
IMU und die Zeiteinstellung vom GPS werden auch übernommen. Die Zeit liegt allerdings bei mit ein paar Stunden zu früh. Minuten und Datum stimmt. Evtl. kann man ja in der Pfod/Arduremote noch eine Einstellung für GTM+/- einbauen.
Dann ist mir noch aufgefallen, wenn der Mower eingeschaltet ist und nicht in einem Fahrprogramm läuft, und ich ihn dann an einem Antriebsrad manuell bewege läuft er einfach los und man kann ihn weder per Pfod/Arduremote noch Digitalschalter abschalten. Lediglich ein Ausschalten am Hauptschalter hilft dann noch. kann das evtl. noch an meinen alten Motortreibern liegen?
Ein richtiger Testlauf ist wegen dem schlechten Wetter hier zZ. leider nicht möglich. Ich hoffe auch das morgen dann der neue Motortreiber von Markus geliefert wird und ich weiter testen kann.
Gruß
Stephan
Hallo Alexander,
ich hatte vor ca 8 Monaten mal gefragt, ob sich die SW-Entwickler mal qm/qp angeschaut hätten.
Das sieht sehr interessant aus und könnte ein leistungsfähiges Tool sein, um die Software konsistent und transparent weiterzuentwickeln:
http://ardumower.de/index.php/de/forum/dies-und-das/135-ardublock#1610
Gruß ... Peter
helldriver
Member
@ Alexander,
mir ist aufgefallen das der Pin 37 in der mower.cpp zweimal definiert ist.
Als #define pinMotorEnable und #define pinBumperRight
Gruß
Stephan
mir ist aufgefallen das der Pin 37 in der mower.cpp zweimal definiert ist.
Als #define pinMotorEnable und #define pinBumperRight
Code:
// ------ pins---------------------------------------
#define pinMotorEnable  37         // EN motors enable
#define pinMotorLeftPWM 5          // M1_IN1 left motor PWM pin
#define pinMotorLeftDir 31         // M1_IN2 left motor Dir pin
#define pinMotorLeftSense A1       // M1_FB  left motor current sense
#define pinMotorLeftFault 25       // M1_SF  left motor fault

#define pinMotorRightPWM  3        // M2_IN1 right motor PWM pin
#define pinMotorRightDir 33        // M2_IN2 right motor Dir pin
#define pinMotorRightSense A0      // M2_FB  right motor current sense
#define pinMotorRightFault 27      // M2_SF  right motor fault

#define pinMotorMowPWM 2           // M1_IN1 mower motor PWM pin
#define pinMotorMowDir 29          // M1_IN2 mower motor Dir pin
#define pinMotorMowSense A3        // M1_FB  mower motor current sense
#define pinMotorMowFault 26        // M1_SF  mower motor fault
#define pinMotorMowEnable 28       // EN mower motor enable
#define pinMotorMowRpm 18

#define pinBumperLeft 39           // bumper pins
#define pinBumperRight 37
Gruß
Stephan
helldriver
Member
Hallo Alexander,
wollte nur mal nachfragen ob du eine Erklärung für folgendes Problem hast.
Mit der r122 funktioniert meine Messermodulation nicht mehr.
siehe hier:
[video width=425 height=344 type=youtube]LlnkIKj4x10[/video]
wenn ich die Modulation ausschalte dann läuft er Motor gleichmäßig bis zur eingestellten PWM Drehzahl.
Zusätzlich berücksichtigt der Ardumower leider meine Schleife nicht mehr im Automatikmodus. mir der r44 ging dies hervorragend.
[video width=425 height=344 type=youtube]ye0bI27JJgo[/video]
In der Pfodapp und auch in deiner App wir aber Perimeter erkannt und angezeigt. Signal IN wird immer richtig angezeigt nur der Mower reagiert darauf nicht. Komisch
Auch ein manuelles Steuern ist nicht mehr möglich über die App.
Das Abfahren der Schleife bei drücken auf Home geht hingegen hervorragend bis zur Ladestation, wo er aber am liebsten durchfahren würde. Das Fahrverhalten beim abfahren der Schleife hast du ebenfalls deutlich verbessert. Er bleibt nicht mehr hängen. Hätte ich nicht gedacht das man sowas Softwareseitig lösen kann. Ich hatte mich schon auf eine mechanische Änderung vorbereitet. Einfach nur toll.
[video width=425 height=344 type=youtube]FcMldJtt1u4[/video]
Ein weiteres Testen ist bei mir im Moment leider nicht möglich, da hier wieder Land unter ist. Wenn es irgendwann mal aufhört zu regnen dann dauert es bestimmt ein paar Tage bis die Wiese befahrbar ist.
Gruß
Stephan
@Stephan:
1. Keine Modulation: habe ich als Bug Nr. 30 hier eingetragen und werde ich mir anschauen - hast Du die Modulation bei Deinem Motor nachgerüstet? Der Ardumower-Chassis-Motor hat ja keine Modulation (braucht er eigentlich auch nicht, ist so flüsterleise...)
2. Keine Manuelle Steuerung: Sehr seltsam.. Ist das nur bei r122 oder bei allen Revisions?
3. Ignoriert Schleife im Automatik-Modus: Sehr seltsam... Wie sieht denn der Sensor-Counter Plot (pfodApp->Plot->Sensor Counter) aus wenn er die Schleife überfährt? Steigt der Perimeter-Counter dort an?
4. Erkennt Ladestation nicht: Sehr seltsamm... Ist das Problem neu, oder ging das schon mal...?!
Danke für Deine Mithilfe
NACHTRAG: eine Kleinigkeit noch: ich habe das Pinout geändert:
#define pinMotorEnable 37 // EN motors enable
#define pinBumperRight 38
Daran dürfte es aber eigentlich nicht liegen...
helldriver
Member
@ Alexander,
zu 1.
Ja, ich habe mir die Modulation nachgerüstet. Zwei kleine Neodynmagnete auf die Messerscheibe und per Hallsensor abfragen. Ich habe die Drehzahl dann einfach auf 6600 eingestellt da ich ja zwei Magnete wegen der Auswuchtung montiert habe sollte das dann 3300rpm ergeben. Hatte auch immer ganz gut funktioniert. Aber ich gebe dir Recht. Braucht mann nicht wirklich. Aber nice to have.
zu 2.
Manuelle Steuerung geht bei leider mir schon länger nicht mehr. Bei der r34 und 35 ging es noch sicher. Die habe ich auch in der letzten Zeit genutzt. Ich habe hier auch irgendwo schon, ich glaube hier von Dietmar, gelesen das er dieses Problem ebenfalls hatte.
zu 3.
Den Sensor-Counter Plot (pfodApp->Plot->Sensor Counter) habe ich mir leider noch nicht angesehen. Ich hatte immer nur den Perimeter-Plot an und dort wurde die Schleife angezeigt. Also In und Out beim überfahren. Ich finde es auch extrem merkwürdig da ja zumal beim Befehl "Home" er die Schleife erkennt und schön abfährt.
zu 4.
In die Ladestation lasse ich ihn schon seit der Umstellung auf die SVN nicht mehr selbst fahren. Ich dachte immer dies sei dort noch nicht eingebaut da ja die Ladespannung und der Ladestrom im Code auskommentiert ist. Nur hatte ich auf deinen Videos gesehen das es bei dir zu funktionieren scheint. Und laut Code ja auch die Ladespannungserkennung wieder eingebaut ist. Mit der letzten offiziellen 0.9.30 hatte er es immer gut erkannt.
Ergänzungen
Ich habe mittlerweile IMU, GPS und RTC wieder ausgebaut und auskommentiert. Ich werde wenn das Wetter es zulässt heute Abend nach der Arbeit neu testen.
Gibt es eigentlich ein Tool/Code womit man das Mega komplett löschen kann? Evtl. kommt da ja was durcheinander.
Und ich habe gesehen das du den Regensensor eingeaut hast. Da mein Tianchen ja vom Gehäuse original auch so ein Sensor vorgesehen hat wollte ich dies schon immer in den Ardumowerumbau integrieren. Meinst du hierfür reichen die zwei Messingstäbe in Verbindung mit dem YL-38 Modul?
Gruß
Stephan
helldriver
Member
Also bei mir hatte das alten Treiber grundsätzlich funktioniert.
Aber nicht perfekt. Wenn ich den Mower an einem Antriebsrad leicht bewegt hatte fuhr er einfach von alleine los und war nicht mehr zu stoppen.
Gruß
Stephan
Aber nicht perfekt. Wenn ich den Mower an einem Antriebsrad leicht bewegt hatte fuhr er einfach von alleine los und war nicht mehr zu stoppen.
Gruß
Stephan
@Stephan:
Löschen alter Einstellungen geht via "pfodApp->Settings->Factory reset". Es kann sein, dass alte Einstellungen den Mäher verrückt spielen lassen. Daher nach einem Update am besten einmal auf Werkseinstellungen gehen. Wir benutzen intern eine Kennung für die EEPROM-Einstellungen welche wir bei Änderungen an der EEPROM-Struktur ändern und dann erkennt die Software das und ignoriert alte Einstellungen.
Das Phänom mit dem "von selber losfahren" kann ich mir überhaupt nicht erklären. Ist der Hauptschalter dabei auf "Aus"? Dann dürfte er ja nicht weit kommen. Wenn der Hauptschalter aber "Ein" ist, wäre es noch verwunderlicher. Könnte z.B. daraufhindeuten dass die Motortreiber die Steuersignale ignorieren (warum?).
Das mit dem Regensensor und den 2 Pins und einem YL-38 Modul könnte funktionieren - ich würde es einfach mal ausprobieren
helldriver
Member
@Alexander,
das Löschen alter Einstellungen via "pfodApp->Settings->Factory reset" habe ich bereits versucht und mir schon angewöhnt immer nach dem Aufspielen von neuen Versionen als erstes zu machen.
Ich dachte es gibt da evtl. eine andere Möglichkeit was wirklich alles wieder auf Auslieferungszustand des Meags stellt.
Ich werde da noch ein wenig im Internet suchen und ggf. mal ein neues Board bestellen und es damit versuchen.
Bei dem "von selber losfahren" hatte ich immer mit den alten Treibern natürlich nur dann, wenn der Hauptschalter auf ein steht. Wenn eich einen Motor bei den alten Treibern mit ausgeschaltetem Hauptschalter gedreht habe dann gingen auch alle LEDs auf den einzelnen Modulen an wie im eingeschalteten Zustand. Mit den neuen Treibern habe ich die noch nicht ausprobiert. Werde ich aber noch machen und gebe hier kurz bescheid.
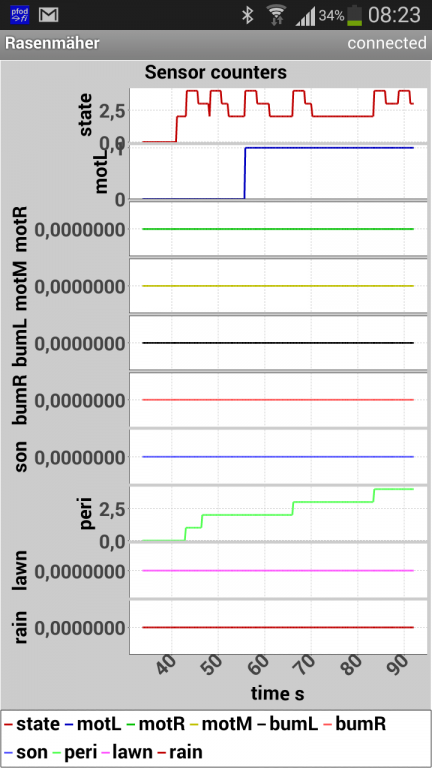
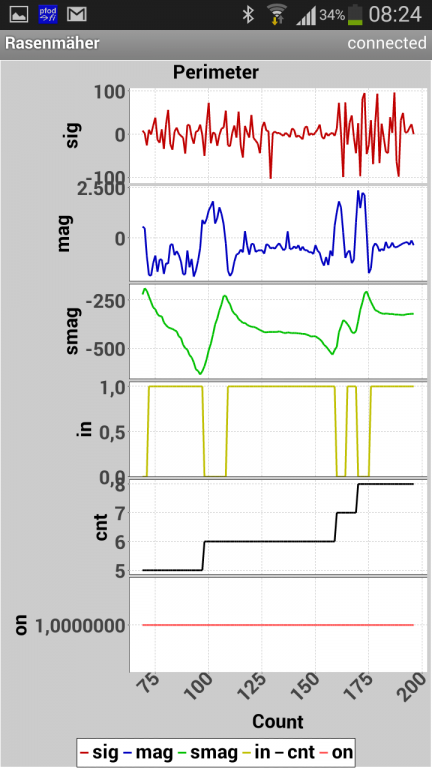
Dann habe ich heute Morgen meine Ardumower mal über die nasse Wiese gejagt um mir den den Sensor-Counter Plot (pfodApp->Plot->Sensor Counter) anzuschauen. So wie ich das deute zählt dieser immer schön hoch beim überfahren der Schleife. Nur wird das nicht an die Motoren gemeldet.
Siehe hier:
und der Perimeterplod sieht so aus:
Gruß
Stephan
Attachment: https://forum.ardumower.de/data/media/kunena/attachments/921/Screenshot_2014-08-12-08-23-07.png/
das Löschen alter Einstellungen via "pfodApp->Settings->Factory reset" habe ich bereits versucht und mir schon angewöhnt immer nach dem Aufspielen von neuen Versionen als erstes zu machen.
Ich dachte es gibt da evtl. eine andere Möglichkeit was wirklich alles wieder auf Auslieferungszustand des Meags stellt.
Ich werde da noch ein wenig im Internet suchen und ggf. mal ein neues Board bestellen und es damit versuchen.
Bei dem "von selber losfahren" hatte ich immer mit den alten Treibern natürlich nur dann, wenn der Hauptschalter auf ein steht. Wenn eich einen Motor bei den alten Treibern mit ausgeschaltetem Hauptschalter gedreht habe dann gingen auch alle LEDs auf den einzelnen Modulen an wie im eingeschalteten Zustand. Mit den neuen Treibern habe ich die noch nicht ausprobiert. Werde ich aber noch machen und gebe hier kurz bescheid.
Dann habe ich heute Morgen meine Ardumower mal über die nasse Wiese gejagt um mir den den Sensor-Counter Plot (pfodApp->Plot->Sensor Counter) anzuschauen. So wie ich das deute zählt dieser immer schön hoch beim überfahren der Schleife. Nur wird das nicht an die Motoren gemeldet.
Siehe hier:
und der Perimeterplod sieht so aus:
Gruß
Stephan
Attachment: https://forum.ardumower.de/data/media/kunena/attachments/921/Screenshot_2014-08-12-08-23-07.png/
Zuletzt bearbeitet von einem Moderator:
helldriver
Member
Ja finde ich auch sehr merkwürdig.
Bei dem Anschluß des neuen Motortreibers müssen doch auch noch die Brücken von M1_PWM_D1 auf GND, M1_PWM_D2 auf VDD, M2_PWM_D1 auf GND und M2_PWM_D2 auf VDD gemacht werden oder liege ich da falsch?
Wenn ich die Zeit finde werde ich evtl. heute Abend/Nacht mal die gesamte Verkabelung neu machen und es dann nochmal mit der aktuellen r128 testen.
Gruß
Stephan
helldriver
Member
@Alexander,
ich sitze hier grade vor meinem Mower und habe alles neu verkabelt und die r128 aufgespielt. Ergebnis ist leider das gleiche. Also Mower überfährt die Schleife, im Plod wird aber alles richtig erkannt. Ich drehe hier noch durch.
Dann habe ich diesen Sketch gefunden und aufgespielt um den Eeprom zu löschen bzw. mit nullen zu überschreiben. Danach wieder die r128 aufgespielt.Ergebnis ist leider das gleiche.
Dann ist mir noch aufgefallen wenn ich in der Pfod-App unter Motor Testing drücke geht wie gewünscht der linke Motor los. Ein erneutes drücken sollte der rechte Motor laufen. Tut er auch aber der Linke hört nicht auf zu laufen. Also laufen beide gleichzeitig. In der App steht aber nur "Right motor forw". Ich denke das soll auch so sein das dann nur der rechte laufen sollte und nicht beide gleichzeitig. So kenne ich das zumindest aus den älteren Versionen. Hast du da noch eine Idee?
Gruß
Stephan
helldriver
Member
Danke für die schnelle Antwort.
zu 1.
nein. Es ist nur ein leises fiepen und klacken zu hören. Die Räder drehen sich nicht.
zu 2.
Ich habe auch deinen original Code ohne Änderung überprüft gleiches Ergebnis.
Hier ist der von mir leicht veränderte Code. Aber es sind wirklich nur minimale Anpassungen.
Also ich kann mir nur noch vorstellen, dass das Mega oder der Motortreiber einen Schlag hat.
Das der Mower über die Schleife fährt ist mir jetzt klar. Wenn er die Schleife erkennt dann werden die Motoren nicht richtig angesteuert und er fährt immer weiter.
Ich werde mir dann wohl erst mal ein neues Mega besorgen und erneut testen.
Gruß
Stephan
zu 1.
nein. Es ist nur ein leises fiepen und klacken zu hören. Die Räder drehen sich nicht.
Code:
testing left motor (forward) half speed...
t     5 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc 72 Ardumower
t     6 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t     7 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t     8 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t     9 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
testing left motor (reverse) full speed...
t    11 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    12 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    13 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    15 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    16 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
testing right motor (forward) half speed...
t    17 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    18 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    19 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    20 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    21 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
testing right motor (reverse) full speed...
t    23 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    24 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    25 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t    26 l113 v0 OFF  odo    0    0 spd    0    0    0 sen    0    0    0 bum    0    0 son   0 pit   0 rol   0 yaw   0 per   1 bat 26.5 chg -5.0  0.0 imu  0 adc  0 Ardumower
t 27 l113 v0 OFF odo 0 0 spd 0 0 0 sen 0 0 0 bum 0 0 son 0 pit 0 rol 0 yaw 0 per 1 bat 26.5 chg -5.0 0.0 imu 0 adc 0 ArdumowerIch habe auch deinen original Code ohne Änderung überprüft gleiches Ergebnis.
Hier ist der von mir leicht veränderte Code. Aber es sind wirklich nur minimale Anpassungen.
Code:
/*
  Ardumower (www.ardumower.de)
  Copyright (c) 2013-2014 by Alexander Grau
  Copyright (c) 2013-2014 by Sven Gennat

  This program is free software: you can redistribute it and/or modify
  it under the terms of the GNU General Public License as published by
  the Free Software Foundation, either version 3 of the License, or
  (at your option) any later version.

  This program is distributed in the hope that it will be useful,
  but WITHOUT ANY WARRANTY; without even the implied warranty of
  MERCHANTABILITY or FITNESS FOR A PARTICULAR PURPOSE.  See the
  GNU General Public License for more details.

  You should have received a copy of the GNU General Public License
  along with this program.  If not, see <http://www.gnu.org/licenses/>.

*/

/* Ardumower Chassis Kit 1.0 - robot configuration (Ardumower electronics)
   (Arduino Mega) */

#include <Arduino.h>
#include "mower.h"
#include "due.h"

// ------ pins---------------------------------------
#define pinMotorEnable  37         // EN motors enable
#define pinMotorLeftPWM 5          // M1_IN1 left motor PWM pin
#define pinMotorLeftDir 31         // M1_IN2 left motor Dir pin
#define pinMotorLeftSense A1       // M1_FB  left motor current sense
#define pinMotorLeftFault 25       // M1_SF  left motor fault

#define pinMotorRightPWM  3        // M2_IN1 right motor PWM pin
#define pinMotorRightDir 33        // M2_IN2 right motor Dir pin
#define pinMotorRightSense A0      // M2_FB  right motor current sense
#define pinMotorRightFault 27      // M2_SF  right motor fault

#define pinMotorMowPWM 2           // M1_IN1 mower motor PWM pin
#define pinMotorMowDir 29          // M1_IN2 mower motor Dir pin
#define pinMotorMowSense A3        // M1_FB  mower motor current sense
#define pinMotorMowFault 26        // M1_SF  mower motor fault
#define pinMotorMowEnable 28       // EN mower motor enable
#define pinMotorMowRpm 18

#define pinBumperLeft 39           // bumper pins
#define pinBumperRight 38
#define pinSonarCenterTrigger 24   // ultrasonic sensor pins
#define pinSonarCenterEcho 22
#define pinSonarRightTrigger 30
#define pinSonarRightEcho 32
#define pinSonarLeftTrigger 34
#define pinSonarLeftEcho 36
#define pinPerimeterRight A4       // perimeter
#define pinPerimeterLeft A5
//#define pinPerimeterMuxZ A6      // perimeter mux Z (only TC-G158 board)
#define pinLED 13                  // LED
#define pinBuzzer 53               // Buzzer
#define pinTilt 35                 // Tilt sensor (required for TC-G158 board)
#define pinButton 51               // digital ON/OFF button
#define pinBatteryVoltage A2       // battery voltage sensor
#define pinChargeVoltage A9        // charging voltage sensor
#define pinChargeCurrent A8        // charge current sensor
#define pinRemoteMow 12            // remote control mower motor
#define pinRemoteSteer 11          // remote control steering
#define pinRemoteSpeed 10          // remote control speed
#define pinRemoteSwitch 52         // remote control switch
//#define pinMuxS0 28              // mux S0 (only TC-G158 board)
//#define pinMuxS1 26              // mux S1 (only TC-G158 board)
//#define pinMuxZ A7                 // mux Z (only TC-G158 board)
#ifdef __AVR__
  #define pinOdometryLeft A12      // left odometry sensor
  #define pinOdometryLeft2 A13     // left odometry sensor (optional two-wire)
  #define pinOdometryRight A15     // right odometry sensor
  #define pinOdometryRight2 A14    // right odometry sensor (optional two-wire)
#else
  #define pinOdometryLeft DAC0     // left odometry sensor
  #define pinOdometryLeft2 DAC1    // left odometry sensor (optional two-wire)
  #define pinOdometryRight CANTX   // right odometry sensor
  #define pinOdometryRight2 CANRX  // right odometry sensor (optional two-wire)
#endif
#define pinLawnFrontRecv 40        // lawn sensor front receive
#define pinLawnFrontSend 41        // lawn sensor front sender
#define pinLawnBackRecv 42         // lawn sensor back receive
#define pinLawnBackSend 43         // lawn sensor back sender
#define pinUserSwitch1 46          // user-defined switch 1
#define pinUserSwitch2 47          // user-defined switch 2
#define pinUserSwitch3 48          // user-defined switch 3
#define pinRain 44                 // rain sensor
// IMU (compass/gyro/accel): I2C  (SCL, SDA)
// Bluetooth: Serial2 (TX2, RX2)
// GPS: Serial3 (TX3, RX3)

// ------- baudrates---------------------------------
#define BAUDRATE 19200            // serial output baud rate
#define PFOD_BAUDRATE 19200       // pfod app serial output baud rate


Mower robot;


Mower::Mower(){
  name = "Ardumower";
  // ------- wheel motors -----------------------------
  motorAccel       = 0.002;  // motor wheel acceleration (warning: do not set too high)
  motorSpeedMax       = 33;   // motor wheel max RPM
  motorSpeedMaxPwm    = 255;  // motor wheel max Pwm  (8-bit PWM=255, 10-bit PWM=1023)
  motorPowerMax     = 23.8;    // motor wheel max power (Watt)
  motorSenseRightScale = 15.3; // motor right sense scale (mA=(ADC-zero)/scale)
  motorSenseLeftScale = 15.3; // motor left sense scale  (mA=(ADC-zero)/scale)
  motorRollTimeMax    = 3000;  // max. roll time (ms)
  motorReverseTime    = 2500;  // max. reverse time (ms)
  motorForwTimeMax   = 60000; // max. forward time (ms) / timeout
  motorBiDirSpeedRatio1 = 0.3;   // bidir mow pattern speed ratio 1
  motorBiDirSpeedRatio2 = 0.92;   // bidir mow pattern speed ratio 2
  // ------ mower motor -------------------------------
  motorMowAccel       = 0.001;  // motor mower acceleration (warning: do not set too high)
  motorMowSpeedMax   = 255;    // motor mower max PWM
  motorMowPowerMax = 50.0;     // motor mower max power (Watt)
  motorMowModulate  = 0;      // motor mower cutter modulation?
  motorMowRPM        = 3300;   // motor mower RPM (only for cutter modulation)
  motorMowSenseScale = 15.3; // motor mower sense scale (mA=(ADC-zero)/scale)
  motorMowPID.Kp = 0.005;    // motor mower RPM PID controller
  motorMowPID.Ki = 0.01;
  motorMowPID.Kd = 0.01;
  //  ------ bumper -----------------------------------
  bumperUse         = 1;      // has bumpers?
  // ------ rain ------------------------------------
  rainUse          = 0;      // use rain sensor?
  // ------ sonar ------------------------------------
  sonarUse          = 0;      // use ultra sonic sensor? (WARNING: robot will slow down, if enabled but not connected!)
  sonarTriggerBelow = 2300;    // ultrasonic sensor trigger distance
  // ------ perimeter ---------------------------------
  perimeterUse       = 1;      // use perimeter?
  perimeterTriggerTimeout = 1000; // perimeter trigger timeout (ms)
  perimeterTrackRollTime  = 3000;   // perimter tracking roll time (ms)
  perimeterTrackRevTime   = 2000;   // perimter tracking reverse time (ms)
  perimeterPID.Kp    = 60.0;  // perimeter PID controller
  perimeterPID.Ki    = 10.0;
  perimeterPID.Kd    = 10.0;
  // ------ lawn sensor --------------------------------
  lawnSensorUse     = 0;       // use capacitive Sensor
  // ------  IMU (compass/accel/gyro) ----------------------
  imuUse            = 0;       // use IMU?
  imuCorrectDir     = 0;       // correct direction by compass?
  imuDirPID.Kp      = 5.0;     // direction PID controller
  imuDirPID.Ki      = 1.0;
  imuDirPID.Kd      = 1.0;
  imuRollPID.Kp     = 0.8;   // roll PID controller
  imuRollPID.Ki     = 21;
  imuRollPID.Kd     = 0;
  // ------ model R/C ------------------------------------
  remoteUse         = 0;       // use model remote control (R/C)?
  // ------ battery -------------------------------------
  batMonitor = 1;              // monitor battery and charge voltage?
  batGoHomeIfBelow = 23.7;     // drive home voltage (Volt)
  batSwitchOffIfBelow = 21.7;  // switch off if below voltage (Volt)
  batFactor       = 0.0658;     // battery conversion factor
  batSenseZero       =77;        // battery volt sense zero point
  batFull          =29.4;      // battery reference Voltage (fully charged)
  chgSenseZero      = 0;       // charge current sense zero point
  chgFactor       = 2.7;     // charge current conversion factor
  // ------  charging station ---------------------------
  stationRevTime     = 4000;    // charge station reverse time (ms)
  stationRollTime    = 2000;    // charge station roll time (ms)
  stationForwTime    = 2000;    // charge station forward time (ms)
  // ------ odometry ------------------------------------
  odometryUse       = 1;       // use odometry?
  odometryTicksPerRevolution = 29;   // encoder ticks per one full resolution
  odometryTicksPerCm = 1.10;  // encoder ticks per cm
  odometryWheelBaseCm = 24;    // wheel-to-wheel distance (cm)
  // ----- GPS -------------------------------------------
  gpsUse            = 0;       // use GPS?
  // ----- other -----------------------------------------
  buttonUse         = 1;       // has digital ON/OFF button?
  // ----- user-defined switch ---------------------------
  userSwitch1       = 0;       // user-defined switch 1 (default value)
  userSwitch2       = 0;       // user-defined switch 2 (default value)
  userSwitch3       = 0;       // user-defined switch 3 (default value)
  // ----- timer -----------------------------------------
  timerUse          = 0;       // use timer?
  // ------ configuration end -------------------------------------------
}


// remote control (RC) ppm signal change interrupt
ISR(PCINT0_vect){
  unsigned long timeMicros = micros();
  boolean remoteSpeedState = digitalRead(pinRemoteSpeed);
  boolean remoteSteerState = digitalRead(pinRemoteSteer);
  boolean remoteMowState = digitalRead(pinRemoteMow);
  boolean remoteSwitchState = digitalRead(pinRemoteSwitch);
  robot.setRemotePPMState(timeMicros, remoteSpeedState, remoteSteerState, remoteMowState, remoteSwitchState);
}

// odometry signal change interrupt
ISR(PCINT2_vect){
  unsigned long timeMicros = micros();
  boolean odometryLeftState = digitalRead(pinOdometryLeft);
  boolean odometryLeftState2 = digitalRead(pinOdometryLeft2);
  boolean odometryRightState = digitalRead(pinOdometryRight);
  boolean odometryRightState2 = digitalRead(pinOdometryRight2);
  robot.setOdometryState(timeMicros, odometryLeftState, odometryRightState, odometryLeftState2, odometryRightState2);
}

// mower motor speed sensor interrupt
void rpm_interrupt(){
  boolean motorMowRpmState = digitalRead(pinMotorMowRpm);
  robot.setMotorMowRPMState(motorMowRpmState);
}


// WARNING: never use 'Serial' in the Ardumower code - use 'Console' instead
// (required so we can use Arduino Due native port)

void Mower::setup(){
  Wire.begin();
  Console.begin(BAUDRATE);
  while (!Console) ; // required if using Due native port
  Console.println("SETUP");
  rc.initSerial(PFOD_BAUDRATE);

  // [URL]http://sobisource.com/arduino-mega-pwm-pin-and-frequency-timer-control/[/URL]   #ifdef __AVR__
  // might be better to use default PWM freq (as perimeter v2 otherwise uses the same freq band)
  //  TCCR3B = (TCCR3B & 0xF8) | 0x02;    // set PWM frequency 3.9 Khz (pin2,3,5)
  #endif

  // i2c -- turn off internal pull-ups (and use external pull-ups)
  //digitalWrite(SDA, 0);
  //digitalWrite(SCL, 0);

  // LED, buzzer, battery
  pinMode(pinLED, OUTPUT);
  pinMode(pinBuzzer, OUTPUT);
  pinMode(pinBatteryVoltage, INPUT);
  pinMode(pinChargeCurrent, INPUT);
  pinMode(pinChargeVoltage, INPUT);

  // left wheel motor
  pinMode(pinMotorEnable, OUTPUT);
  digitalWrite(pinMotorEnable, HIGH);
  pinMode(pinMotorLeftPWM, OUTPUT);
  pinMode(pinMotorLeftDir, OUTPUT);
  pinMode(pinMotorLeftSense, INPUT);
  pinMode(pinMotorLeftFault, INPUT);

  // right wheel motor
  pinMode(pinMotorRightPWM, OUTPUT);
  pinMode(pinMotorRightDir, OUTPUT);
  pinMode(pinMotorRightSense, INPUT);
  pinMode(pinMotorRightFault, INPUT);

  // mower motor
  pinMode(pinMotorMowDir, OUTPUT);
  pinMode(pinMotorMowPWM, OUTPUT);
  pinMode(pinMotorMowSense, INPUT);
  pinMode(pinMotorMowRpm, INPUT);
  pinMode(pinMotorMowEnable, OUTPUT);
  digitalWrite(pinMotorMowEnable, HIGH);
  pinMode(pinMotorMowFault, INPUT);

  // lawn sensor
  pinMode(pinLawnBackRecv, INPUT);
  pinMode(pinLawnBackSend, OUTPUT);
  pinMode(pinLawnFrontRecv, INPUT);
  pinMode(pinLawnFrontSend, OUTPUT);

  // perimeter
  pinMode(pinPerimeterRight, INPUT);
  pinMode(pinPerimeterLeft, INPUT);

  // button
  pinMode(pinButton, INPUT);
  pinMode(pinButton, INPUT_PULLUP);

  // bumpers
  pinMode(pinBumperLeft, INPUT);
  pinMode(pinBumperLeft, INPUT_PULLUP);
  pinMode(pinBumperRight, INPUT);
  pinMode(pinBumperRight, INPUT_PULLUP);

  // sonar
  pinMode(pinSonarCenterTrigger, OUTPUT);
  pinMode(pinSonarCenterEcho, INPUT);
  pinMode(pinSonarLeftTrigger, OUTPUT);
  pinMode(pinSonarLeftEcho, INPUT);
  pinMode(pinSonarRightTrigger, OUTPUT);
  pinMode(pinSonarRightEcho, INPUT);

  // rain
  pinMode(pinRain, INPUT);

  // R/C
  pinMode(pinRemoteMow, INPUT);
  pinMode(pinRemoteSteer, INPUT);
  pinMode(pinRemoteSpeed, INPUT);
  pinMode(pinRemoteSwitch, INPUT);

  // odometry
  pinMode(pinOdometryLeft, INPUT_PULLUP);
  pinMode(pinOdometryLeft2, INPUT_PULLUP);
  pinMode(pinOdometryRight, INPUT_PULLUP);
  pinMode(pinOdometryRight2, INPUT_PULLUP);

  // user switches
  pinMode(pinUserSwitch1, OUTPUT);
  pinMode(pinUserSwitch2, OUTPUT);
  pinMode(pinUserSwitch3, OUTPUT);

  // enable interrupts
  #ifdef __AVR__
    // R/C
    PCICR |= (1<<PCIE0);
    PCMSK0 |= (1<<PCINT4);
    PCMSK0 |= (1<<PCINT5);
    PCMSK0 |= (1<<PCINT6);
    PCMSK0 |= (1<<PCINT1);

    // odometry
    PCICR |= (1<<PCIE2);
    PCMSK2 |= (1<<PCINT20);
    PCMSK2 |= (1<<PCINT21);
    PCMSK2 |= (1<<PCINT22);
    PCMSK2 |= (1<<PCINT23);

    // mower motor speed sensor interrupt
    attachInterrupt(5, rpm_interrupt, CHANGE);
  #else
    // Due interrupts
    attachInterrupt(pinOdometryLeft, PCINT2_vect, CHANGE);
    attachInterrupt(pinOdometryLeft2, PCINT2_vect, CHANGE);
    attachInterrupt(pinOdometryRight, PCINT2_vect, CHANGE);
    attachInterrupt(pinOdometryRight2, PCINT2_vect, CHANGE);

    attachInterrupt(pinRemoteSpeed, PCINT0_vect, CHANGE);
    attachInterrupt(pinRemoteSteer, PCINT0_vect, CHANGE);
    attachInterrupt(pinRemoteMow, PCINT0_vect, CHANGE);
    attachInterrupt(pinRemoteSwitch, PCINT0_vect, CHANGE);

    attachInterrupt(pinMotorMowRpm, rpm_interrupt, CHANGE);
  #endif

  // ADC
  ADCMan.init();
  ADCMan.setCapture(pinMotorMowSense, 1, true);
  ADCMan.setCapture(pinMotorLeftSense, 1, true);
  ADCMan.setCapture(pinMotorRightSense, 1, true);
  ADCMan.setCapture(pinBatteryVoltage, 1, false);
  ADCMan.setCapture(pinChargeVoltage, 1, false);
  perimeter.setPins(pinPerimeterLeft, pinPerimeterRight);

  /*while (true){
    int v = ADCMan.read(pinChargeVoltage);
    //int v = analogRead(pinChargeVoltage);
    Console.println(v);
    ADCMan.run();
    delay(500);
  }*/

  imu.init();
  gps.init();

  initBehaviors();
  Robot::setup();
}

void checkMotorFault(){
  if ( (digitalRead(pinMotorLeftFault)==LOW) || (digitalRead(pinMotorRightFault)==LOW) ){
    digitalWrite(pinMotorEnable, LOW);
    digitalWrite(pinMotorEnable, HIGH);
  }
  if (digitalRead(pinMotorMowFault)==LOW){
    digitalWrite(pinMotorMowEnable, LOW);
    digitalWrite(pinMotorMowEnable, HIGH);
  }
}


int Mower::readSensor(char type){
  switch (type) {
// motors------------------------------------------------------------------------------------------------
    case SEN_MOTOR_MOW: return ADCMan.read(pinMotorMowSense); break;
    case SEN_MOTOR_RIGHT: checkMotorFault(); return ADCMan.read(pinMotorRightSense); break;
    case SEN_MOTOR_LEFT:  checkMotorFault(); return ADCMan.read(pinMotorLeftSense); break;
    //case SEN_MOTOR_MOW_RPM: break; // not used - rpm is upated via interrupt

// perimeter----------------------------------------------------------------------------------------------
    case SEN_PERIM_LEFT: return perimeter.getMagnitude(0); break;
    //case SEN_PERIM_RIGHT: return Perimeter.getMagnitude(1); break;

// battery------------------------------------------------------------------------------------------------
    case SEN_BAT_VOLTAGE: return ADCMan.read(pinBatteryVoltage); break;
    case SEN_CHG_VOLTAGE: return ADCMan.read(pinChargeVoltage); break;
    //case SEN_CHG_VOLTAGE: return((int)(((double)analogRead(pinChargeVoltage)) * batFactor)); break;
    //case SEN_CHG_CURRENT: return((int)(((double)analogRead(pinChargeCurrent)-chgSenseZero) * chgFactor)); break;

// buttons------------------------------------------------------------------------------------------------
    case SEN_BUTTON: return(digitalRead(pinButton)); break;

//bumper----------------------------------------------------------------------------------------------------
    case SEN_BUMPER_RIGHT: return(digitalRead(pinBumperRight)); break;
    case SEN_BUMPER_LEFT: return(digitalRead(pinBumperLeft)); break;

// sonar---------------------------------------------------------------------------------------------------
    //case SEN_SONAR_CENTER: return(readURM37(pinSonarCenterTrigger, pinSonarCenterEcho)); break;
    case SEN_SONAR_CENTER: return(readHCSR04(pinSonarCenterTrigger, pinSonarCenterEcho)); break;
 //   case SEN_SONAR_LEFT: return(readHCSR04(pinSonarLeftTrigger, pinSonarLeftEcho)); break;
 //    case SEN_SONAR_RIGHT: return(readHCSR04(pinSonarRightTrigger, pinSonarRightEcho)); break;
    //case SEN_LAWN_FRONT: return(measureLawnCapacity(pinLawnFrontSend, pinLawnFrontRecv)); break;
    //case SEN_LAWN_BACK: return(measureLawnCapacity(pinLawnBackSend, pinLawnBackRecv)); break;

// imu-------------------------------------------------------------------------------------------------------
    case SEN_IMU: float ypr[3]; imu.getEulerRad(ypr); imuYaw=ypr[0]; imuPitch=ypr[1]; imuRoll=ypr[2]; break;
// rtc--------------------------------------------------------------------------------------------------------
    case SEN_RTC: readDS1307(datetime); break;
// rain--------------------------------------------------------------------------------------------------------
    case SEN_RAIN: if (digitalRead(pinRain)==LOW) return 1; break;

  }
  return 0;
}

void Mower::setActuator(char type, int value){
  switch (type){
    case ACT_MOTOR_MOW: setL298N(pinMotorMowDir, pinMotorMowPWM, value); break;
    // normal direction
    case ACT_MOTOR_LEFT: setL298N(pinMotorLeftDir, pinMotorLeftPWM, value); break;
    case ACT_MOTOR_RIGHT: setL298N(pinMotorRightDir, pinMotorRightPWM, value); break;
    // reverse direction
    //case ACT_MOTOR_LEFT: setL298N(pinMotorRightDir, pinMotorRightPWM, -value); break;
    //case ACT_MOTOR_RIGHT: setL298N(pinMotorLeftDir, pinMotorLeftPWM, -value); break;
    case ACT_BUZZER: if (value == 0) noTone(pinBuzzer); else tone(pinBuzzer, value); break;
    case ACT_LED: digitalWrite(pinLED, value); break;
    case ACT_USER_SW1: digitalWrite(pinUserSwitch1, value); break;
    case ACT_USER_SW2: digitalWrite(pinUserSwitch2, value); break;
    case ACT_USER_SW3: digitalWrite(pinUserSwitch3, value); break;
    case ACT_RTC: setDS1307(datetime); break;
  }
}

void Mower::initBehaviors(void){

  /*memset(behaviors, 0, sizeof behaviors);
  behaviors[0] = new ManualBehavior(this);
  behaviors[1] = new ObstacleBehavior(this);
  behaviors[2] = new MowBehavior(this);
  behaviors[3] = new TrackBehavior(this);

  // manual behavior
  // false, ...           not suppressed by manual behavior
  // false, ...           not suppressed by obstacle behavior
  // false, ...           not suppressed by mow behavior
  // false, ...           not suppressed by track behavior

  boolean suppresses[BEHAVIOR_COUNT][BEHAVIOR_COUNT] = {
    { false, true,  true,  true  },
    { false, false, true,  true  },
    { false, false, false, true  },
    { false, false, false, false }
  };

  initSuppresses(suppresses);    */
}

void Mower::configureBluetooth(boolean quick){
  BluetoothConfig bt;
  bt.setParams("Ardumower", 1234, PFOD_BAUDRATE, quick);
}
Also ich kann mir nur noch vorstellen, dass das Mega oder der Motortreiber einen Schlag hat.
Das der Mower über die Schleife fährt ist mir jetzt klar. Wenn er die Schleife erkennt dann werden die Motoren nicht richtig angesteuert und er fährt immer weiter.
Ich werde mir dann wohl erst mal ein neues Mega besorgen und erneut testen.
Gruß
Stephan
@Stephan: schalte bitte mal die "Odometrie" ab, oder haben Deine Räder Encoder? Die Ardumower-Chassis Motoren haben Odometrie...
odometryUse = 0; // use odometry?
Sven hat die Motor-Regelung vor einiger Zeit um Odometrie erweitert und ich würde jetzt einfach mal tippen, dass man diese Abschalten muss wenn man keine Encoder angeschlossen hat...
NACHTRAG: habe gerade im Code nachgesehen: Odometry muss explizit abgeschaltet werden wenn man keine hat...
Die Ardumower-Chassis Motoren haben Odometrie...odometryUse = 0; // use odometry?
Sven hat die Motor-Regelung vor einiger Zeit um Odometrie erweitert und ich würde jetzt einfach mal tippen, dass man diese Abschalten muss wenn man keine Encoder angeschlossen hat...
NACHTRAG: habe gerade im Code nachgesehen: Odometry muss explizit abgeschaltet werden wenn man keine hat...
helldriver
Member
@Alexander,
du bist der Größte. Es kann so einfach sein.
Odometrie habe ich in der App ausgeschaltet und siehe da zumindest das Motortesten in der App geht hervorragend.
Testen auf der Wiese geht leider heute nicht mehr da es zu dunkel geworden ist. Werde ich aber morgen früh vor der Arbeit nachholen.
Odometrie habe ich bei meinem Tianchen jedoch nachgerüstet wie es hier auf der Seite beschrieben ist. Also mit einer Gabellichtschranke an den Zahnrädern. Diese habe ich dann an A12 und A15 angeschlossen A13 und A14 habe ich offen gelassen da dort optional steht.
In der Konsole wurde Odometrie auch erkannt zwar immer mit einem Minuszeichen davor aber dabei habe ich mir nichts gedacht. Auch in den Apps wurde beim Plod dies immer gut dargestellt. Was aber nie funktioniert hatte ist die Einstellung in der Motordrehzahl hatte keinen Einfluss auf die Geschwindigkeit. Nur die Einstellung PWM machte ihn langsamer.
Habe ich mit meinen Motoren und Meiner Odometrie noch eine Chance diese zu nutzen oder machen die einfach zu wenig Ticks per Umdrehung?
Danke nochmals für deine kompetente und schnelle Hilfe.
Gruß
Stephan