MapMaker – Mähkarten erstellen und nachbearbeiten per BT
Hallo zusammen,
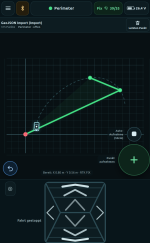
ich habe eine mobile Web-App gebaut, mit der man die Mähkarte seines Ardumower direkt im Garten aufnimmt und pflegt.
Die App verbindet sich nur per Bluetooth mit dem ESP32 – ohne Internet, ohne Server, ohne Konto. Sie läuft im Browser auf dem Handy und lässt sich als PWA auf den Startbildschirm legen, danach funktioniert sie auch offline. Oberfläche wahlweise Deutsch oder Englisch.
einige Funktionen:
Speichern und austauschen
Das Ding soll einfach nur Karten mit dem Mäher zusammen bearbeiten können und ändern mehr nicht. Die genaue Nacharbeitung, soll mit anderen Werkzeugen am PC mit Maus und Zeit erfolgen. Daher aufs wesentliche an Funktionen beschnitten.
Voraussetzungen: Android mit Chrome (empfohlen und getestet)
Firefox und iPhone/iPad haben kein Web Bluetooth und können sich nicht verbinden. Auf dem Mäher muss der ESP32 mit BLE laufen.
Sicherheitshinweis: Bricht die Bluetooth-Verbindung ab, kann eine Webseite keinen Stop-Befehl mehr senden. Die manuelle Fahrt deshalb nur bei Sichtkontakt nutzen und den Not-Aus erreichbar halten.
Probleme hatte ich z.B. wenn Cassandra parallel über http mit dem ESP32 verbunden ist, evtl. Datenverkehr über HTTP während der Nutzung deaktivieren, dann war die Verbindung bei meinen Tests zumindest stabil.
Und der wichtigste Hinweis: Das ist ein Hobbyprojekt und in Entwicklung. Es kann jederzeit passieren, dass eine Karte falsch, unvollständig oder krumm aufgenommen wird – prüft jede Karte, bevor ihr den Mäher damit allein losfahren lasst, und legt euch JSON-Backups an. Ich übernehme keine Haftung für zerlegte Beete, gekappte Kabel oder Mäher im Teich. ;-)
Zum Ausprobieren gibt es einen Demo-Modus ohne Mäher.
Direkter Link zu Github.pages https://algo-giti.github.io/MapmakerBT/
Code und Anleitung: https://github.com/Algo-giti/MapmakerBT
Über Rückmeldungen, Ideen und Fehlerberichte freue ich mich.
Hab zwar jetzt lange rumgetüfftelt, aber was ich noch gar nicht ausprobiert habe, sind diese Searchwires und Dockingpunkte, weil ich das grad nicht nutze bzw. keine Ladestation habe.
Hallo zusammen,
ich habe eine mobile Web-App gebaut, mit der man die Mähkarte seines Ardumower direkt im Garten aufnimmt und pflegt.
Die App verbindet sich nur per Bluetooth mit dem ESP32 – ohne Internet, ohne Server, ohne Konto. Sie läuft im Browser auf dem Handy und lässt sich als PWA auf den Startbildschirm legen, danach funktioniert sie auch offline. Oberfläche wahlweise Deutsch oder Englisch.
einige Funktionen:
- Perimeter, beliebig viele Ausschlussflächen, Wegpunkte und Dockpunkte
- Aufnahme-Knopf optional Aufnahme nur bei FIX erlauben
- Auto-Aufnahme wahlweise zeitbasiert oder nach gefahrener Strecke
- Positionsmittelung über die letzten zwei Sekunden gegen GPS-Rauschen
- Punkte verschieben oder löschen
- Punkte nachträglich auf halber Strecke davor oder danach einfügen
- Eine bereits geschlossene Kontur an beliebiger Stelle wieder öffnen, das Teilstück neu abfahren und wieder schließen
- Rückgängig über die letzten 20 Schritte, gespeichert bei der Karte – also auch nach dem Neustart noch verfügbar
- Kartenprüfung auf Geometrie- und RTK-Probleme
- Daumen-Joystick, alternativ vier Richtungstasten fürs genaue Rangieren, mit Geschwindigkeitszonen längs der Taste, Größe der Steuerung einstellbar
- Gesamte Bedienung für Links- oder Rechtshänder spiegelbar
Speichern und austauschen
- Bis zu 25 Karten lokal auf dem Gerät, umbenennen, kopieren, sperren
- Import im Sunray-App-Format (grauonline), im CaSSAndRA-Format, als JSON-Backup und als GeoJSON
- Diagnose-Seite mit vollständigem BLE-Protokoll und Log-Export
Das Ding soll einfach nur Karten mit dem Mäher zusammen bearbeiten können und ändern mehr nicht. Die genaue Nacharbeitung, soll mit anderen Werkzeugen am PC mit Maus und Zeit erfolgen. Daher aufs wesentliche an Funktionen beschnitten.
Voraussetzungen: Android mit Chrome (empfohlen und getestet)
Firefox und iPhone/iPad haben kein Web Bluetooth und können sich nicht verbinden. Auf dem Mäher muss der ESP32 mit BLE laufen.
Sicherheitshinweis: Bricht die Bluetooth-Verbindung ab, kann eine Webseite keinen Stop-Befehl mehr senden. Die manuelle Fahrt deshalb nur bei Sichtkontakt nutzen und den Not-Aus erreichbar halten.
Probleme hatte ich z.B. wenn Cassandra parallel über http mit dem ESP32 verbunden ist, evtl. Datenverkehr über HTTP während der Nutzung deaktivieren, dann war die Verbindung bei meinen Tests zumindest stabil.
Und der wichtigste Hinweis: Das ist ein Hobbyprojekt und in Entwicklung. Es kann jederzeit passieren, dass eine Karte falsch, unvollständig oder krumm aufgenommen wird – prüft jede Karte, bevor ihr den Mäher damit allein losfahren lasst, und legt euch JSON-Backups an. Ich übernehme keine Haftung für zerlegte Beete, gekappte Kabel oder Mäher im Teich. ;-)
Zum Ausprobieren gibt es einen Demo-Modus ohne Mäher.
Direkter Link zu Github.pages https://algo-giti.github.io/MapmakerBT/
Code und Anleitung: https://github.com/Algo-giti/MapmakerBT
Über Rückmeldungen, Ideen und Fehlerberichte freue ich mich.
Hab zwar jetzt lange rumgetüfftelt, aber was ich noch gar nicht ausprobiert habe, sind diese Searchwires und Dockingpunkte, weil ich das grad nicht nutze bzw. keine Ladestation habe.
Zuletzt bearbeitet: