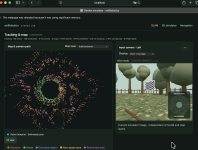
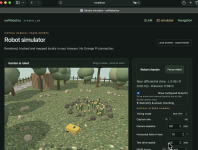
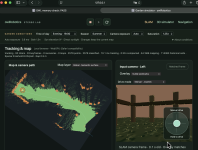
Auch mit dem VSLAM (also kamera-basierter 3D-Ortung) geht es weiter  (und mit Hilfe von Codex/Claude kann man solche Sachen nun auch relativ schnell bauen und testen...) -
Folgende Problematik entsteht bei VSLAM: mit direktem Sonnenlicht wurde z.B. mit den Kamera-Bildern antrainiert ("VSLAM Mapping")- Bei Bewölkung soll nun gegen diese trainierten Bilder lokalisiert werden ("VSLAM Lokalisierung").
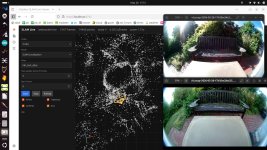
Erstmalig ist es mir gelungen dies zu bewerkstelligen (Cross Daytime-/Cross Season-VSLAM mit HFNet-SLAM , realtime - getestet mit einer einzelnen Fischaugenkamera ):
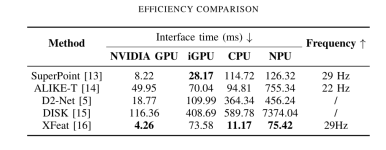
Einziges Problem: es läuft noch auf NVidia/CUDA- Aktuell lasse ich mir von der KI erklären wie alles funktioniert und wie wir z.B. mit einem alternativem "Feature-Netzwerk" (z.B. R2D2, MLD2, xfeat) die Ansätze auf einem OrangePI ans Laufen bringen könnten... (z.B. VINS-MLD2, xfeatSLAM )
Feature Netzwerke Benchmark (Quelle: Why Not Replace? Sustaining Long-Term Visual Localization via Handcrafted-Learned Feature Collaboration on CPU)
(und mit Hilfe von Codex/Claude kann man solche Sachen nun auch relativ schnell bauen und testen...) -Folgende Problematik entsteht bei VSLAM: mit direktem Sonnenlicht wurde z.B. mit den Kamera-Bildern antrainiert ("VSLAM Mapping")- Bei Bewölkung soll nun gegen diese trainierten Bilder lokalisiert werden ("VSLAM Lokalisierung").
Erstmalig ist es mir gelungen dies zu bewerkstelligen (Cross Daytime-/Cross Season-VSLAM mit HFNet-SLAM , realtime - getestet mit einer einzelnen Fischaugenkamera ):
Einziges Problem: es läuft noch auf NVidia/CUDA
- Aktuell lasse ich mir von der KI erklären wie alles funktioniert und wie wir z.B. mit einem alternativem "Feature-Netzwerk" (z.B. R2D2, MLD2, xfeat) die Ansätze auf einem OrangePI ans Laufen bringen könnten... (z.B. VINS-MLD2, xfeatSLAM )Feature Netzwerke Benchmark (Quelle: Why Not Replace? Sustaining Long-Term Visual Localization via Handcrafted-Learned Feature Collaboration on CPU)
Zuletzt bearbeitet: